成功加入购物车
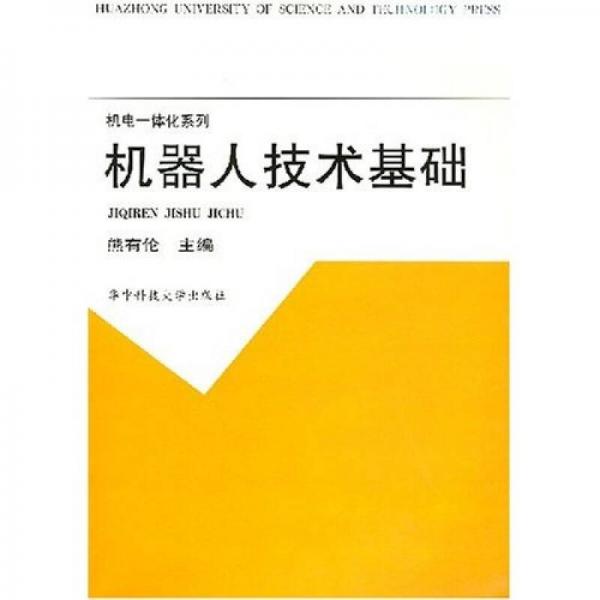
熊有伦 编 / 华中科技大学出版社 / 1996-08 / 平装
售价 ¥ 19.00
品相 八五品
延迟发货说明
上书时间2026-11-04
卖家超过10天未登录
机器人技术基础
本书系统地介绍了机器人的基础理论和关键技术。主要内容包括:机器人的机构、位姿描述和齐次变换、操作臂运动学、操作臂的雅可比、操作臂动力学、轨迹规划、操作臂的控制、机器人语言和离线编程等。本书反映了机器人在规划、控制和编程方面近期所取得的成果。此外,书中还附有习题和编程练习。
本书可用作高等工科院校机电一体化、机械制造、自动化技术等专业机器人技术课程的教材,也可供从事机器人研究的科技工作者使用。
第一章概述1.1机器人的自动化1.2机器人的应用1.3机器人机构1.4机器人规格习题第二章位姿描述和齐次变换2.1刚体位姿描述2.2坐标变换2.3齐次坐标和齐次变换2.4齐次变换矩阵的运算2.5变换方程2.6欧拉角与RPY角2.7旋转变换通式2.8自由矢量的变换习题第三章操作臂运动学3.1连杆参数和连杆坐标系3.2连杆变换和运动学方程3.3XHK5140换刀机械手运动学方程3.4PUMA560机器人运动学方程3.5PUMA560机器人运动学反解3.6腕部三轴相交时的封闭解3.7运动学反解的有关问题3.8关节空间和操作空间习题第四章操作臂的雅可比4.1雅可比矩阵的定义4.2微分运动和广义速度4.3雅可比矩阵的构造法4.4PUMA560的雅可比4.5力雅可比4.6奇异性和灵巧度4.7刚度和变形4.8误差标定和补偿习题第五章操作臂动力学5.1连杆的速度和加速度分析5.2连杆静力学分析5.3牛顿-欧拉递推动力学方程5.4关节空间和操作空间动力学5.5动力学性能指标5.6动力学优化设计5.7拉格朗日动力学5.8操作臂的动力学建模和仿真习题第六章轨迹规划6.1轨迹规划的一般性问题6.2关节轨迹的插值6.3笛卡尔空间规划方法6.4四元数与直线轨变规划6.5轨迹的实时生成6.6基于动力学模型的轨迹规划习题第七章操作臂的控制7.1引言7.2单关节的线性模型和控制7.3控制规律的分解7.4操作臂的非线性控制7.5操作臂的多关节控制7.6控制中的实际问题7.8工业机器人控制系统7.9基于直角坐标的控制7.10李亚普诺夫稳定性分析习题第八章机器人语言和离线编程8.1机器人语言概述8.2机器人语言结构8.3VAL语言8.4机器人语言的有关问题……附录一机器人技术基础编程实验附录二有关术语英-汉对照参考文献
展开全部
图2
图3
配送说明
...
相似商品
为你推荐
开播时间:09月02日 10:30