成功加入购物车
陈华 著 / 江苏大学出版社 / 2012-11 / 平装
售价 ¥ 15.00 5.8折
定价 ¥26.00
品相 八品
延迟发货说明
上书时间2026-08-13
卖家超过10天未登录
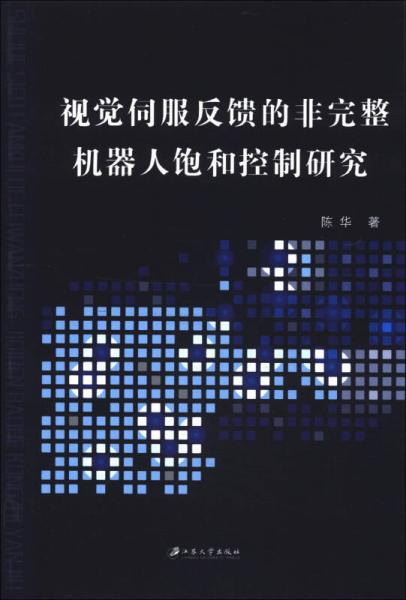
视觉伺服反馈的非完整机器人饱和控制研究
《视觉伺服反馈的非完整机器人饱和控制研究》尝试针对一类典型的非完整系统——轮式移动机器人在实际速度输入饱和约束下,利用视觉量测信息,从控制理论的角度将量测和控制结合起来,研究在视觉坐标系下或同时在视觉坐标系和惯性系下考虑非完整移动机器人运动学系统的控制问题的理论和方法。
《视觉伺服反馈的非完整机器人饱和控制研究》的完成,不仅丰富了非完整控制理论的内容,而且为进一步从理论和实际相结合的角度研究非完整控制系统开拓了新的思路,为先进的非完整控制系统理论用于实际提供了一定的理论支撑,这也是作者在输入受限的非完整机器人运动控制研究方面的一个阶段性总结。
1绪论1.1研究背景和意义1.1.1非完整约束1.1.2非完整移动机器人控制系统1.2非完整控制系统的控制方法与研究现状1.2.1非完整系统的控制方法1.2.2输入饱和的非完整系统研究进展1.2.3视觉伺服反馈的不确定非完整机器人研究进展1.3本书研究的主要内容2一类非完整机器人运动学系统动态反馈的半全局饱和镇定2.1引言2.2动态反馈的非完整移动机器人半全局饱和镇定2.2.1问题的提出2.2.2主要结论2.2.3仿真研究2.3本章小结3一类非完整机器人运动学系统动态反馈的饱和跟踪控制3.1引言3.2动态反馈的非完整移动机器人饱和跟踪控制3.2.1问题的提出3.2.2主要结论3.2.3仿真研究3.3本章小结4几类视觉伺服反馈的不确定非完整机器人运动学系统饱和镇定4.1基于视觉伺服的(2,0)型非完整机器人有限时间饱和,镇定4.1.1预备知识4.1.2主要结论4.1.3仿真研究4.1.4在一类不确定机器人运动学中的应用4.2基于视觉伺服的(2,0)型非完整移动机器人鲁棒实际镇定4.2.1问题的提出4.2.2控制器设计及稳定性分析4.2.3一类具有参数不确定和角度量测扰动下的机器人控制4.2.4仿真研究4.3基于视觉伺服的(1,1)型非完整移动机器人有限时间饱和镇定4.3.1问题的提出4.3.2控制器设计4.3.3仿真研究4.4基于视觉伺服的(1,2)型非完整移动机器人输入饱和的实际镇定4.4.1问题的提出……5一类视觉反馈的机器人动态反馈的饱和镇定参考文献
展开全部
图2
图3
配送说明
...
相似商品
为你推荐
开播时间:09月02日 10:30