成功加入购物车
内页干净 无笔记
[美] 加德纳 著; 周进雄 、张陵 译 / 西安交通大学出版社 / 2002-09 / 平装
售价 ¥ 18.00
品相 八五品
延迟发货说明
上书时间2025-02-19
卖家超过10天未登录
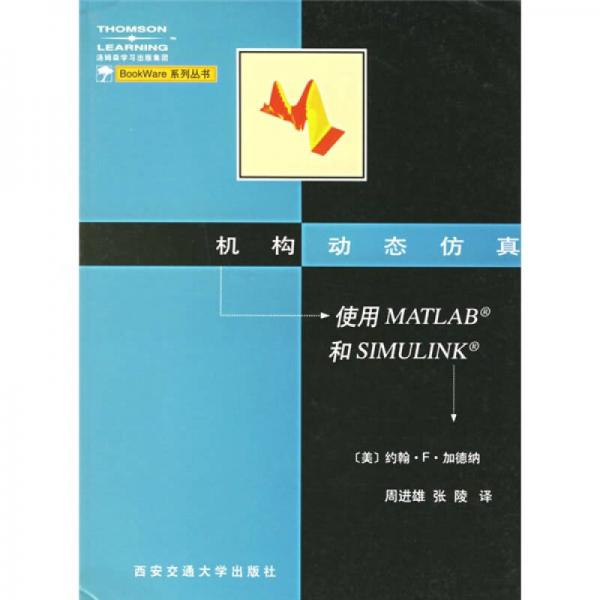
机构动态仿真:使用MATLAB和SIMULINK
本书系Brooks/Cole出版公司(ThomsonLearing出版集团的下属子公司)2001年推出的BookWare系列丛书(BookWareCompanionSeriesTm)之一。该书提出了利用MATLAB及Simulink工具箱在计算机上解决机构动态建模及仿真问题的分析思路、方法、MATLAB脚本文件和Simulink仿真模块框图以及供学生自主学习研讨的习题。全书包括9章内容和一个关于Simulink入门辅导的附录,分别是引言和概述、矢量环及矢量链方程、位置问题的求解、运动学的Simulink仿真、动力学引论、联立约束法、双连杆平面机器仿真、可变机构仿真、抛石机仿真。
本书可作为已具备MATLAB基本知识的机械、能动、土木、汽车、力学、航空航天等专业高年级本科生和研究生相关课程的参考书和补充教材,也可供有关教师、工程技术人员参考使用。
中译本出版者的话译者的话出版者的话前言第1章引言和综述1.1为何要对机构进行仿真1.2运动学仿真1.3机构的动力学仿真1.4小结第2章矢量环与矢量链方程2.1引言2.2平面矢量2.3单个闭环方程2.4矢量方程的求导2.5其他常见的机构2.6矢量链2.7小结第2章习题第3章位置问题的求解解概述3.1概述3.2非线性代数方程的数值解法3.3四连杆机构的位置问题3.4四连杆机构位置问题的MATLAB求解3.5位置解与初始估计3.6小结第3章习题第4章运动学仿真——Simulink的使用4.1什么是运动学仿真4.2通过运动学仿真求解速度4.3通过运动学仿真求解加速度4.4相容性检验4.5四连杆机构的运动学仿真4.6小结第4章习题第5章动力学引论5.1概述5.2第1步:滑块在斜面上的仿真5.3第2步:添加摆5.4第3步:矩阵方程的组装5.5第4步:建立动态仿真5.6第5步:设置初条件并运行仿真程序5.7小结第5章习题第6章联立约束法第7章两连杆平面机器人第8章可变机构的仿真第9章抛石机附录索引
展开全部
图2
图3
配送说明
...
相似商品
为你推荐
开播时间:09月02日 10:30