成功加入购物车
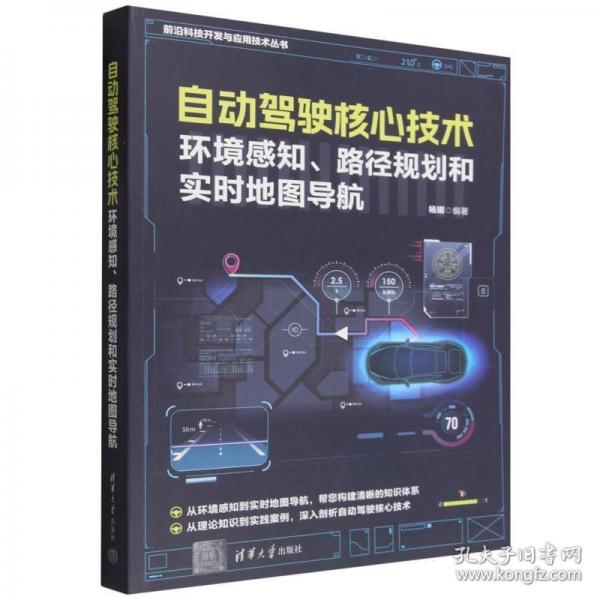
【正版新书】 自动驾驶核心技术环境感知路径规划和实时地图导航
杨娜 / 清华大学出版社 / 2026-03 / 平装
售价 ¥ 88.56 8.9折
定价 ¥99.00
品相 全新
延迟发货说明
上书时间2026-11-12
卖家超过10天未登录
自动驾驶核心技术:环境感知、路径规划和实时地图导航
‘自动驾驶核心技术 : 环境感知、路径规划和实时地图导航深入讲解了自动驾驶核心开发技术(环境感知、路径规划和实时地图导航)的核心知识。自动驾驶核心技术 : 环境感知、路径规划和实时地图导航内容全面且通俗易懂,共分10章,主要包括自动驾驶概述、激光雷达传感器感知、智能导航、路径规划与决策、车辆和行人行为预测、基于红外传感器的环境感知、基于超声波传感器的环境感知、基于lam的定位与地图构建算法、构建实时地图以及基于深度学的实时地图导航系统。本书适用于已经掌握了python语言基础语法知识并具有开发经验,想进一步学智能驾驶、智能制造、无人机、机器人开发的读者,还可以作为高等院校相关专业的用书和培训机构的专业教材。 ‘
马国英,山东大学计算机硕士毕业,专攻于计算机图形学。在GIS领域拥有丰富的经验,精通路径规划的相关算法。现就职阿里AI,担任地图数据处理开发、地理信息数据分析与挖掘等研发及优化工作。
br/>第1章 自动驾驶概述 1.1 自动驾驶介绍 1.1.1 自动驾驶分级 1.1.2 自动驾驶的发展历程 1.1.3 自动驾驶的应用领域 1.2 自动驾驶技术介绍 1.2.1 传感器技术 1.2.2 感知与感知算法 1.2.3 控制与执行系统 1.3 自动驾驶的挑战与机会 1.3.1 技术挑战 1.3.2 法规与政策挑战 1.3.3 社会接受度与文化变革 1.4 本章总结第2章 激光雷达传感器感知 2.1 激光雷达传感器介绍 2.2 点云处理 2.2.1 滤波算法 2.2.2 降采样算法 2.2.3 去噪算法 2.2.4 法向量估计算法 2.2.5 曲面重建算法 2.2.6 配准算法 2.3 目标检测与分割 2.3.1 基于PointNet的目标检测与分割 2.3.2 基于Voxel-based的目标检测与分割 2.3.3 基于BEV的目标检测与分割 2.3.4 基于Range Image的目标检测与分割 2.3.5 基于深度学习的分割方法 2.4 地面提取 2.4.1 基于高程阈值的方法 2.4.2 基于斜率的方法 2.4.3 基于聚类的方法 2.4.4 基于机器学习的方法 2.4.5 基于滤波的方法 2.4.6 基于深度学习的方法 2.4.7 层次分割方法 2.5 SLAM定位与地图构建 2.5.1 Laser SLAM算法 2.5.2 Deep SLAM算法 2.5.3 图优化算法 2.6 运动估计 2.6.1 扩展卡尔曼滤波算法 2.6.2 无迹卡尔曼滤波算法 2.6.3 粒子滤波算法 2.7 本章总结第3章 智能导航 3.1 智能导航介绍 3.2 目标检测和识别 3.2.1 常用的目标检测和识别算法 3.2.2 实战案例:基于机器学习算法的目标检测 3.3 车道检测 3.3.1 车道检测的流程 3.3.2 常用的车道检测算法 3.3.3 实战案例:基于深度学习的车道检测 3.4 目标跟踪技术 3.4.1 卡尔曼滤波器算法 3.4.2 扩展卡尔曼滤波器算法 3.4.3 粒子滤波器算法 3.4.4 多假设跟踪算法 3.4.5 相关滤波器算法 3.4.6 轨迹聚类算法 3.4.7 实战案例:基于OpenCV的行人检测系统 3.4.8 实战案例:基于深度学习的汽车追踪系统 3.5 本章总结第4章 路径规划与决策 4.1 Dijkstra路径规划 4.1.1 Dijkstra算法的背景与历史 4.1.2 应用领域与典型场景 4.1.3 在机器人导航系统中的应用 4.2 A*算法路径规划 4.2.1 A*算法的背景与历史 4.2.2 A*算法的原理和实现步骤 4.3 Bellman-Ford路径规划 4.3.1 Bellman-Ford算法的背景与历史 4.3.2 负权边的最短路径问题 4.3.3 自动驾驶应用 4.3.4 实战案例:寻找地图中建筑物之间的最短距离 4.4 Floyd-Warshall路径规划 4.4.1 Floyd-Warshall算法背景与历史 4.4.2 城市交通规划应用 4.5 Floyd算法简介 4.5.1 Floyd算法的背景与历史 4.5.2 Floyd算法的计算过程 4.6 D*路径规划 4.6.1 D*算法的背景和发展历程 4.6.2 实战案例:探险家的导航路线 4.7 本章总结第5章 车辆和行人行为预测 5.1 基于马尔可夫模型的行为预测 5.1.1 马尔可夫模型介绍 5.1.2 使用马尔可夫模型建模 5.2 基于规则驱动的行为预测 5.2.1 基于规则驱动的行为预测介绍 5.2.2 使用规则驱动的方法处理加速和减速模型 5.3 基于概率图模型的行为预测 5.3.1 使用贝叶斯网络预测车辆的加速状态 5.3.2 扩展贝叶斯网络 5.4 基于循环神经网络(RNN)的行为预测 5.4.1 基于LSTM的车辆和行人行为预测 5.4.2 基于Social LSTM模型的行为预测 5.5 实战案例:行人轨迹预测系统 5.5.1 构成模块 5.5.2 工具函数 5.5.3 Social LSTM模型 5.5.4 网格离散化 5.5.5 训练采样 5.5.6 训练模型 5.5.7 评估轨迹预测模型性能 5.5.8 验证模型在真实数据上的性能 5.5.9 结论 5.6 本章总结第6章 基于红外传感器的环境感知 6.1 红外传感器介绍 6.2 红外传感器与智能驾驶 6.2.1 实战案例:障碍物检测 6.2.2 实战案例:红外摄像机程序 6.2.3 实战案例:温度检测程序 6.2.4 车速检测 6.3 本章总结第7章 基于超声波传感器的环境感知 7.1 超声波传感器介绍 7.1.1 超声波传感器的工作原理 7.1.2 超声波传感器在自动驾驶中的作用 7.2 超声波传感器应用实战 7.2.1 实战案例:简易车距控制系统 7.2.2 实战案例:测距应用 7.2.3 实战案例:实时雷达监测系统 7.2.4 实战案例:自主导航系统 7.2.5 实战案例:超声波测距系统 7.2.6 实战案例:使用超声波传感器消除盲区 7.2.7 实战案例:停车辅助系统 7.3 本章总结第8章 基于SLAM的定位与地图构建算法 8.1 SLAM介绍 内容摘要 本书深入讲解了自动驾驶核心开发技术(环境感知、路径规划和实时地图导航)的核心知识。本书内容全面且通俗易懂,共分10章,主要包括自动驾驶概述、激光雷达传感器感知、智能导航、路径规划与决策、车辆和行人行为预测、基于红外传感器的环境感知、基于超声波传感器的环境感知、基于SLAM的定位与地图构建算法、构建实时地图以及基于深度学习的实时地图导航系统。本书适用于已经掌握了Python语言基础语法知识并具有一定开发经验,想进一步学习智能驾驶、智能制造、无人机、机器人开发的读者,还可以作为高等院校相关专业的教学用书和培训机构的专业教材。
展开全部
图2
图3
配送说明
...
相似商品
为你推荐
开播时间:09月02日 10:30